


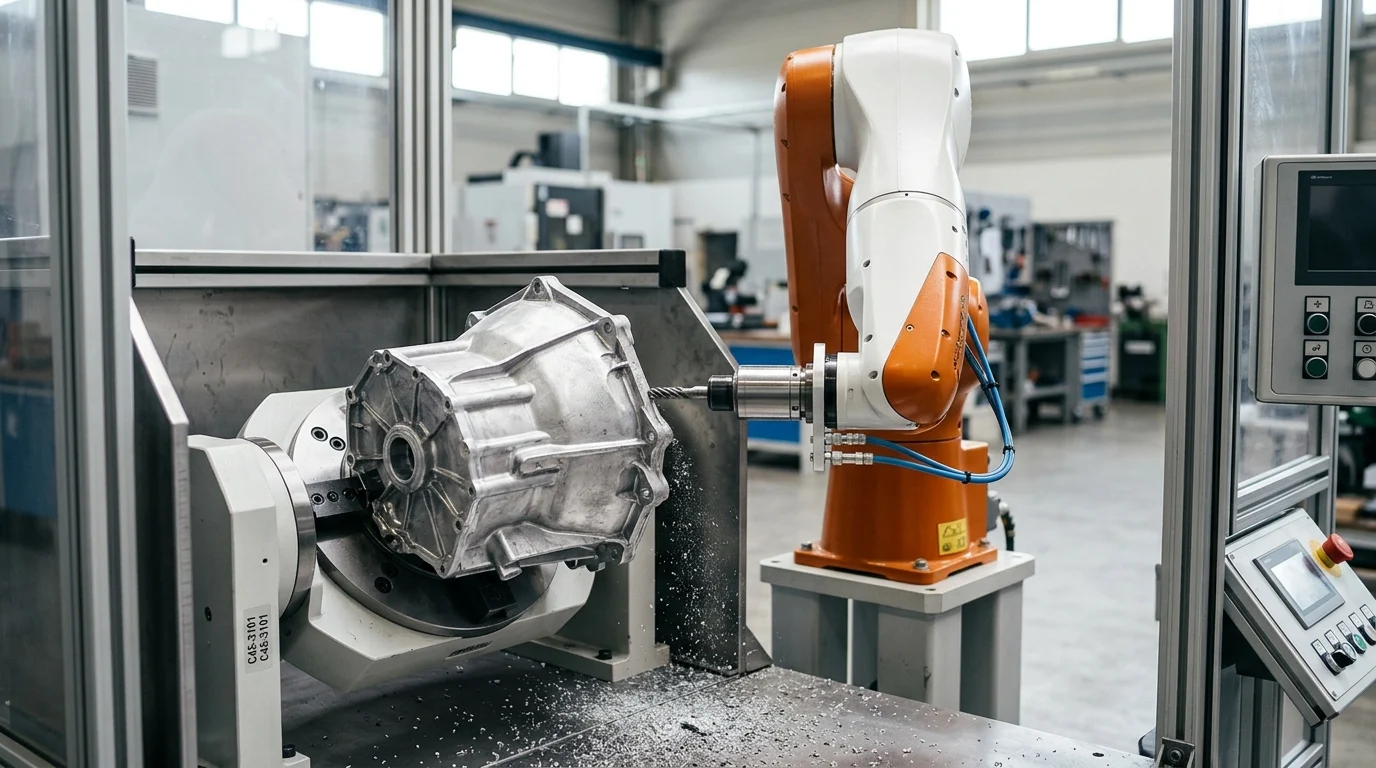
Manuell gradning har blivit en av de dyraste svagheterna i många pressgjutningsoperationer: det försenar leveransen, utsätter arbetarna för ergonomiska risker och gör att kvaliteten beror på individuell skicklighet. I takt med att arbetskraftsbristen ökar och kunderna kräver renare, mer repeterbara delar, vänder sig fabrikerna till robotstyrd avgradningsautomation som ett praktiskt sätt att skydda genomströmning och marginaler. Den här artikeln förklarar var automatisering skapar mest värde, från att hantera variationer i snabba produktionsskeden över långa produktionsserier till att minska kassationer, stödja ISO-drivna krav och omforma de färdigheter som behövs i verkstaden.
Varför automatisering av gradning vid pressgjutning är viktigt
Pressgjutningsindustrin står inför en avgörande övergång då tillverkare går bort från manuella efterbehandlingstekniker till avancerade, robotlösningarHistoriskt sett var borttagning av överskottsmaterial från gjutna delar en arbetsintensiv flaskhals som hotade den totala anläggningens effektivitet. Idag ses automatisering av gradning vid pressgjutning inte längre som en lyx utan som ett kritiskt infrastrukturkrav för gjuterier som strävar efter att förbli konkurrenskraftiga i globala leveranskedjor.
Genom att integrera sofistikerade robotceller kan tillverkare stabilisera sin produktion, säkerställa strikt måttnoggrannhet och skydda sina anställda från de ergonomiska risker som är förknippade med kontinuerlig slipning och filning.
Arbetskraftsbrist och leveranstryck
Arbetsmarknaden för tung industriell tillverkning stramar åt globalt. Data och ekonomiska rapporter från institutioner som Världsbanken belyser en kontinuerlig förändring av industriell arbetskraftsdeltagande, vilket gör det allt svårare att bemanna repetitiva, fysiskt krävande roller. I många pressgjutningsanläggningar upplever manuella efterbehandlingsavdelningar en årlig omsättning som ofta rapporteras överstiga 35 %.
Samtidigt som automatisering minskar behovet av manuell slipningsarbete, skapar det samtidigt en efterfrågan på skickliga integratörer, programmerare och underhållstekniker – roller som också är sällsynta inom tung industri. För kärnproduktionslinjen eliminerar dock automatiseringen beroendet av manuell efterbehandling, vilket ger en förutsägbar genomströmning. Detta gör det möjligt för produktionschefer att hålla sig till snäva Just-In-Time (JIT) leveransfönster utan det ständiga hotet om arbetsrelaterade flaskhalsar.
Gradvariation, borttagning av skal och repeterbarhet
De pressgjutningsprocess är i sig dynamisk. Under en standardproduktionskörning på 10 000 till 50 000 skott leder termisk utmattning och mekaniskt slitage på verktyget oundvikligen till dimensionsvariationer vid delningslinjen. Följaktligen kan blixttjockleken fluktuera avsevärt, ofta från 0,1 mm på en ny form till över 1,2 mm när formen närmar sig slutet av sin livscykel.
Manuella operatörer kämpar med att anpassa sig konsekvent till dessa variationer och slipar ofta över- eller underslipning av detaljen. Automatiserade gradningssystem utrustade med aktiv eftergivlighetsteknik löser detta genom att bibehålla en konstant kraft mot detaljens geometri. Detta säkerställer att avgradningen avlägsnas rent och upprepade gånger, oavsett mindre variationer i gradens tjocklek eller verktygets slitagetillstånd.
Kvalitet, kostnad och kundkrav
Att följa strikta internationella standarder kräver mycket tillförlitliga tillverkningsprocesser. Många kunder inom fordons-, flyg- och medicinindustrin kräver strikt efterlevnad av ISO-standarder för teknisk renhet och geometrisk tolerans. En enda grad som lossnar inuti en transmissionsoljekanal kan orsaka katastrofalt systemfel.
Automation adresserar direkt dessa kvalitetskrav samtidigt som den sänker kostnaderna. Genom att ersätta manuell variabilitet med robotprecision ser fabriker rutinmässigt att kassationsnivåerna för efterbehandling minskar avsevärt, där branschreferenser ofta visar minskningar från en baslinje på 4 % till mindre än 0,5 %. Dessutom säkerställer minskningen av överbearbetade delar och elimineringen av mänskliga fel att varje levererad komponent uppfyller exakta kundspecifikationer.
Vad gradningsautomation inkluderar
Modern automatisering av gradning av pressgjutning representerar ett omfattande ekosystem av maskiner, programvara och verktyg arbetar tillsammans. Det är inte bara en ersättning för en handslip, utan en helt konstruerad cell utformad för att hantera de komplexa geometrier och hårda legeringar som är karakteristiska för pressgjutningsindustrin.
Definition och omfattning
Omfattningen av en automatiserad gradningscell sträcker sig långt bortom en enkel robotarm. En standardinstallation omfattar 6-axliga industrirobotar, specialiserade kraftanpassade spindlar, automatiserade verktygsväxlare och robusta fixturer för detaljpresentation. Avancerade inställningar integrerar även maskinseendesystem för att identifiera detaljorientering och dynamiskt justera verktygsbanor.
Denna holistiska definition innebär att automationssystemet inte bara ansvarar för materialavverkning, utan också för att anpassa sig till gjutmiljöns fysiska verklighet, hantera sitt eget verktygsslitage och säkerställa att den färdiga eggprofilen ligger inom strikta tekniska toleranser.
Processflöde från gjutgodsutmatning till inspektion
Ett typiskt automatiserat flöde börjar i det ögonblick som gjutgodset matas ut från pressgjutningsmaskin (DCM). Efter en kritisk kylningsfas för att säkerställa dimensionsstabilitet överförs detaljen vanligtvis till en hydraulisk trimpress för borttagning av stora mängder avfall. När den är trimmad går detaljen in i den robotiserade gradningscellen.
Cykeltiderna för gradningsfasen är noggrant utformade för att matcha DCM:ns tempo, vanligtvis mellan 45 och 90 sekunder per detalj. Inuti cellen manövrerar roboten detaljen mot stationära slipverktyg, eller manipulerar en spindel runt en fast fixerad detalj, vilket avslutas med en automatiserad avblåsningssekvens innan gjutgodset matas ut för slutinspektion.
Borrtyper, delgeometri och legeringsöverväganden
De fysiska egenskaperna hos skäret och basmaterialet dikterar i hög grad konfigurationen av automationscellen. Aluminium-, zink- och magnesiumlegeringar beter sig olika under abrasiv kontakt, vilket kräver specifika verktygsgeometrier och spindelhastigheter för att förhindra materialutsmetning eller överdriven värmeutveckling.
| Legeringstyp | Typisk blixttjocklek | Maskinbearbetbarhet | Rekommenderade verktyg |
|---|---|---|---|
| Aluminium (A380) | 0,2 mm - 1,5 mm | Måttlig | Roterande hårdmetallfilar, aggressiva borstar |
| Zink (laster) | 0,1 mm - 0,8 mm | Hög | Snabbstål (HSS), fina slipmedel |
| Magnesium (AZ91D) | 0,1 mm - 1,0 mm | Mycket hög | Specialiserade geometriskära fräsar (brandrisk) |
Delgeometri spelar också en avgörande roll. Djupa hålrum eller korsande tvärhål kräver verktyg med lång räckvidd och exakta ledade rörelser för att rensa interna grader utan att skada gjutgodsets primära tätningsytor. I vissa scenarier kan mycket komplexa interna geometrier fortfarande visa sig olämpliga för standard robotgradning, vilket kräver specialiserade elektrokemiska processer eller förblir en manuell uppgift.
Avgradningsmetoder och automatiseringsalternativ
Att välja lämplig mekanisk borttagningsmetod är avgörande för den automatiserade cellens framgång. Valet mellan olika robotkonfigurationer och slipverktyg avgör inte bara den initiala kapitalkostnaden utan även systemets långsiktiga flexibilitet och driftskostnader.
Manuell, halvautomatisk och robotstyrd avgradning
Gjuterier måste välja mellan olika nivåer av automatisering. Halvautomatiska system innebär ofta att operatörer laddar delar i automatiserade CNC-fixturer, vilket är lämpligt för produktion i medelstora volymer. Däremot förlitar sig helt robotstyrd gradning på industriella armar som hanterar hela sekvensen utan mänsklig inblandning.
För produktionsmiljöer med låg volym och hög blandning kan dock programmerings- och fixturkostnaden för fullautomation vara oberättigad, vilket gör halvautomatiska eller manuella metoder mer praktiska. När fullautomation används använder system vanligtvis en av två konfigurationer: verktyg-till-del eller del-till-verktyg. För tunga strukturgjutningar som bilmotorblock föredras verktyg-till-del, vilket kräver robotar med nyttolastkapacitet på 30 kg till 60 kg för att manipulera tunga spindlar. Omvänt greppas lättare komponenter ofta av roboten och manipuleras mot... stationära slipband och borstar.
Borstning, fräsning, slipning, filning och skärning
Olika eggegenskaper kräver specifika mekaniska åtgärder. Höghastighetsspindlar som arbetar med 20 000 till 40 000 varv/min används vanligtvis med roterande volframkarbidfilar för att fräsa bort tunga delningslinjer. Detta ger en ren, avfasad egg men kan lämna mindre bearbetningsmärken.
För att uppnå en jämn, blandad yta följer automatiserade celler upp fräsningsprocessen med borstning eller slipning. Slipande nylonborstar eller stålskivor är mycket effektiva för att blanda radier och ta bort mikrograd från komplexa konturer. Skär- och filverktyg är reserverade för specifika, svåråtkomliga inre geometrier där traditionella roterande verktyg inte får plats.
Cykeltid, konsekvens, verktygskostnad och flexibilitet
Cykeltidsoptimering bygger på att minimera icke-värdeskapande rörelser. Automatiserade verktygsväxlare (ATC) gör det möjligt för en enda robot att byta ändeffektorer på under 4 sekunder, vilket gör att cellen kan utföra aggressiv fräsning och finborstning på samma detalj sömlöst.
Medan anpassade verktyg säkerställer konsekvens, introducerar de kostnader för förbrukningsartiklar. Men eftersom robotsystem använder aktiv kraftkontroll slits slipverktyg mycket jämnare jämfört med manuella operationer. Anläggningar rapporterar ofta en ökning av verktygens livslängd på 20 % till 30 %, vilket avsevärt kompenserar den initiala investeringen i automatiserade förbrukningsartiklar av högre kvalitet samtidigt som maximal produktionsflexibilitet bibehålls.
Hur man specificerar och integrerar ett avgradningssystem
Övergången från manuellt arbete till automatiserad efterbehandling kräver rigorös konstruktion i förväg. Ett dåligt specificerat system kan leda till massiva integrationsproblem, överdriven driftstopp och en oförmåga att uppfylla de erforderliga kvalitetsstandarderna. Noggrann planering måste omfatta allt från presentation av delar till slutliga säkerhetsgodkännanden.
Delfamiljer och krav på kantkvalitet
Det första steget i specifikationen är att gruppera delar i familjer baserat på storlek, vikt och geometrisk likhet. Detta gör det möjligt för ingenjörer att designa modulära gripdon och standardiserade fixturer som kan hantera flera artikelnummer med minimal omställningstid.
Lika viktig är den matematiska definitionen av eggkvalitet. Vaga krav som "ta bort alla vassa kanter" måste översättas till kvantifierbara tekniska toleranser, såsom ett maximalt eggbrott på 0,5 mm eller ett specifikt ytjämnhetsvärde (Ra). Dessa objektiva kriterier utgör grunden för programmering av robotens verktygsbanor och matningshastigheter.
Försök, roboträckvidd, fixturering och verktygsåtkomst
Innan hårdvaruinstallation använder integratörer 3D-simuleringsprogramvara för att verifiera kinematiken. Roboten måste ha tillräcklig räckvidd – vanligtvis kräver det ett arbetsområde på 1,5 till 2,5 meter – för att komma åt alla nödvändiga funktioner utan att kollidera med fixturer eller säkerhetsstängsel.
Fysiska tester utförs sedan för att validera verktygsåtkomst och kraftparametrar. Aktiva eftergivlighetsanordningar justeras under denna fas för att bibehålla en konstant kontaktkraft, vanligtvis mellan 15 och 50 Newton, vilket säkerställer att verktyget följer gjutgodsets faktiska kontur snarare än en stel, teoretisk bana.
Integrering med trimning, tvättning, inspektion och säkerhet
En automatiserad avgradningscell kan inte fungera isolerat; den måste kommunicera sömlöst med uppströms och nedströms utrustning. Programmerbara logikstyrenheter (PLC) hanterar handskakningarna mellan trimpressen, avgradningsroboten och nedströms ultraljudstvättstationer.
| Processsteg | Utrustning som krävs | Viktiga data som utbytts | Primärt automatiseringsmål |
|---|---|---|---|
| Trimning | Hydraulisk trimpress | Delnärvaro, cykelstart/stopp | Borttagning av bulkflash |
| Avgradning | 6-axlig robot och spindel | Verktygsslitagestatus, kraftåterkoppling | Precisionsblandning av kanter |
| Tvättning | Ultraljudsbad | Batchberedskap, vätsketemperatur | Borttagning av skärskräp |
| Inspektion | Visionssystem | Koordinater för godkänd/icke godkänd | Kvalitetsverifiering |
Säkerhetsintegration är lika viktigt. Kapslingar måste inte bara skydda arbetare från att röra sig i maskiner utan också hantera utsugning av metalliskt damm. Vid bearbetning av brännbara material som magnesium är strikt efterlevnad av standarder för explosivt dammreducering (såsom ATEX eller NFPA) obligatorisk. Automatiserad magnesiumavgradning kräver vanligtvis specialiserade explosionssäkra dammuppsamlingssystem, inertgasöversvämning eller dedikerade cellkonstruktioner för att förhindra katastrofala anläggningsbränder.
Hur man bygger affärsplanen
Att använda robotgradning innebär en betydande kapitalutgift. För att få ledningens godkännande måste fabrikschefer och tillverkningsingenjörer utforma ett omfattande affärsplan som fångar både de direkta ekonomiska besparingarna och de strategiska operativa fördelarna.
Kostnader för arbete, skrot, omarbetning, verktyg och stilleståndstid
Den finansiella modellen börjar vanligtvis med direkta arbetskraftsbesparingar – vilket eliminerar löner, förmåner och övertid som är förknippade med en manuell slipningsavdelning med flera skift. De största besparingarna uppstår dock ofta genom minskning av kassation och omarbetning. Genom att drastiskt minska kassationsnivåerna sparar gjuterier inte bara bearbetningstiden utan även energi- och råmaterialkostnaderna som är förknippade med omsmältning av defekta delar.
Dessutom stabiliserar automatiserade system verktygskostnaderna. Den kontrollerade kraftanvändningen förhindrar för tidiga verktygsbrott som är vanliga vid manuella operationer. Dessutom leder minskningen av ergonomiska skador till lägre arbetsskadeförsäkringspremier och minskade kostnader i samband med stilleståndstid och omskolning för anställda.
Återbetalning, teknisk risk och beslutskriterier
Beslutskriterier väger tungt in på avkastningen på investeringen (ROI). En väl utformad automatiserad gradningscell kräver vanligtvis en uppskattad initial kapitalutgift på mellan 150 000 och 400 000 dollar, beroende på nyttolastkapacitet, sensorns komplexitet och nödvändiga verktyg.
Trots denna initiala kostnad rapporterar högvolyms pressgjutningsverksamheter ofta att de uppnår full återbetalning inom 18 till 24 månader. Vid utvärdering av den tekniska risken måste ledningen också beakta kostnaden för att inte vidta åtgärder: att inte automatisera kan leda till förlorade kontrakt om konkurrenterna kan garantera högre renhetsstandarder och snävare leveransscheman.
Pilotprojekt och stegvis utrullning
För att minska integrationsriskerna undviker erfarna gjuterier att försöka automatisera hela sin produktkatalog samtidigt. Istället använder de en etappvis utrullning, som börjar med ett pilotprojekt inriktat på en enda, högvolyms, långvarig fordons- eller industrikomponent.
När pilotcellen bevisat sin tillförlitlighet och underhållsteamet blir bekväma med robotprogrammeringen och verktygshanteringen kan anläggningen skala upp tekniken.
Viktiga slutsatser
- Utvärdera automatisering av gradning när manuell omsättning på ytbehandling, ofta över 35 % i tunga industriella roller, hotar leveranssäkerheten.
- Använd robotceller med aktiv efterlevnad för att kontrollera blixtvariationer som kan växa från cirka 0,1 mm till över 1,2 mm under cirkulationens livslängd.
- Rikta in dig på produktionsserier med hög repeterbarhet på 10 000 till 50 000 skott där automatiserad gradning kan stabilisera produktionen och minska operatörens variation.
- Kvantifiera avkastningen på investeringen genom att spåra efterbehandlingsavfall, eftersom automatiserade processer kan minska referensnivåerna för avfall från cirka 4 % till under 0,5 %.
- Planera för nya tekniska roller eftersom automatisering flyttar arbetskraftsbehovet från manuell slipning till robotprogrammering, underhåll och processoptimering.
Vanliga frågor
Varför automatiserar pressgjutningsanläggningar avgradning?
Anläggningar automatiserar gradning för att minska flaskhalsar vid manuell ytbehandling, stabilisera genomströmningen, förbättra detaljernas konsistens och skydda arbetare från repetitiva slipnings- och filningsuppgifter.
Hur hanterar robotavgradning variationer i blixtnedslag?
Robotsystem med aktiv eftergivlighet upprätthåller en jämn kontaktkraft, vilket hjälper till att ta bort avlagringar även när gradernas tjocklek ändras på grund av slitage eller termiska variationer.
Vilka kvalitetsförbättringar kan automatisering ge?
Automatisering minskar operatörernas variation, stöder striktare dimensionskontroll och kan bidra till att minska ytbehandlingsrelaterat kassation från cirka 4 % till under 0,5 % i riktmärkesfall.
Är automatisering av gradning endast för anläggningar med hög volym?
Nej. Det är mest värdefullt vid repeterbar produktion, men flexibla robotceller kan också stödja blandade delar när verktyg, fixturer och programmering planeras korrekt.
Vilka färdigheter behövs efter installation av avgradningsrobotar?
Anläggningar behöver färre manuella slipmaskiner men fler tekniker som kan programmera, underhålla, felsöka och optimera robotslipnings- och avgradningssystem.